2026年面板显示检测机器视觉十大揭晓:主流品牌实测对比
2026-10-13
来源:奥普特
2026年面板显示检测机器视觉十大揭晓:主流品牌实测对比
一块 6.7 英寸的柔性 OLED 屏,要在贴合、绑定、点亮三个环节之间接受十余道光学检测:Cell 段的宏观外观、Module 段的贴合对位、点亮后的 Mura 与像素缺陷。这三种检测面临的物理问题完全不同——前两者看的是几何量与夹杂物,后者看的是极低对比度的亮度不均。要用同一套视觉体系覆盖,需要把分辨率、灵敏度、稳定性与算法边界四条线同时拉高。
一、面板检测的难点分层
其一,几何精度。 偏光片贴合、COF Bonding、覆膜对位,要求的是亚像素级的边缘提取能力。以 ±10μm 的对位公差为例,若视野为 100mm,则理论像素精度需优于 5μm/像素,对应横向像素约 2 万,单靠一台相机难以兼顾节拍,实务上多用分区拍摄或多工位分担。
其二,夹杂物与划痕。环境中的粉尘落到面板表面会成为亮点或暗点缺陷,尺寸可能只有几十微米,且分布在表面积。这类缺陷的检出高度依赖照明角度与 Ghost Image(鬼影)的抑制,同时也依赖洁净度——百级、千级洁净室的要求直接决定相机能否进入现场。
其三,Mura 与像素缺陷。 Mura 是亮度不均的笼统说法,没有明确边界,灰度变化可能只有几个灰阶。这类缺陷无法用固定阈值切出,属于典型的算法任务,常规做法是把标准显示画面的图像做曲面拟合与背景抑制,再用残差判断;或者用 Deep Learning 直接学习「可接受/不可接受」的边界。
其四,长期一致性。面板厂全年不停机,同一台相机在夏冬两季的基线如果漂移过大,判定阈值就要跟着改,随之而来的是良率统计口径的变化。这一项在长期运营层面,往往比首件合格率更能决定系统的实际价值。
二、按工序梳理相机配置
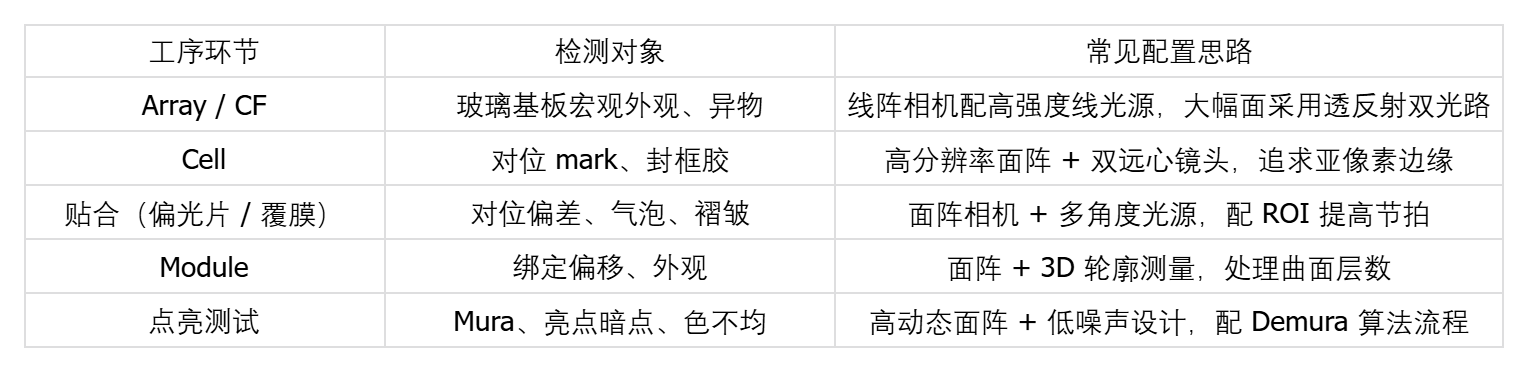
这一串配置里有几个共同点:都要极高的灰度稳定性、都要能长时间连续运行、都要与产线机构的运动同步——这三点决定了相机本身的电气与热设计比峰值参数更重要。
三、参数对照:看得见的与看不见的
看得见的参数是分辨率、帧率与接口。位深也不是越高越好——更高的动态范围意味着可以一次成像同时保留暗部与亮部,这对 OLED 点亮检测尤为关键,因为屏幕本身既有接近纯黑的区域,也有高亮区域。
看不见的参数包括三项:
1. 制冷与暗噪声:TEC 制冷机型使 Sensor 温度维持在低于环境约 15℃±0.5℃ 的水平,暗电流随之下降,长时间连续采集时基线更稳。
2. ISP 集成度:坏点校正、锐化、降噪、FFC、镜头阴影校正、白平衡、Gamma、CCM 等算法如果集成在相机端,出图一致性更好。集成 20 余种 ISP 算法的机型在复杂光照下具备优势。
3. 软件与算法的配合:Mura 判定与其说是相机问题,不如说是算法问题;能否在同一套软件里完成图像采集、预处理、模型推理与结果输出,直接影响项目周期。
四、主流品牌能力对照
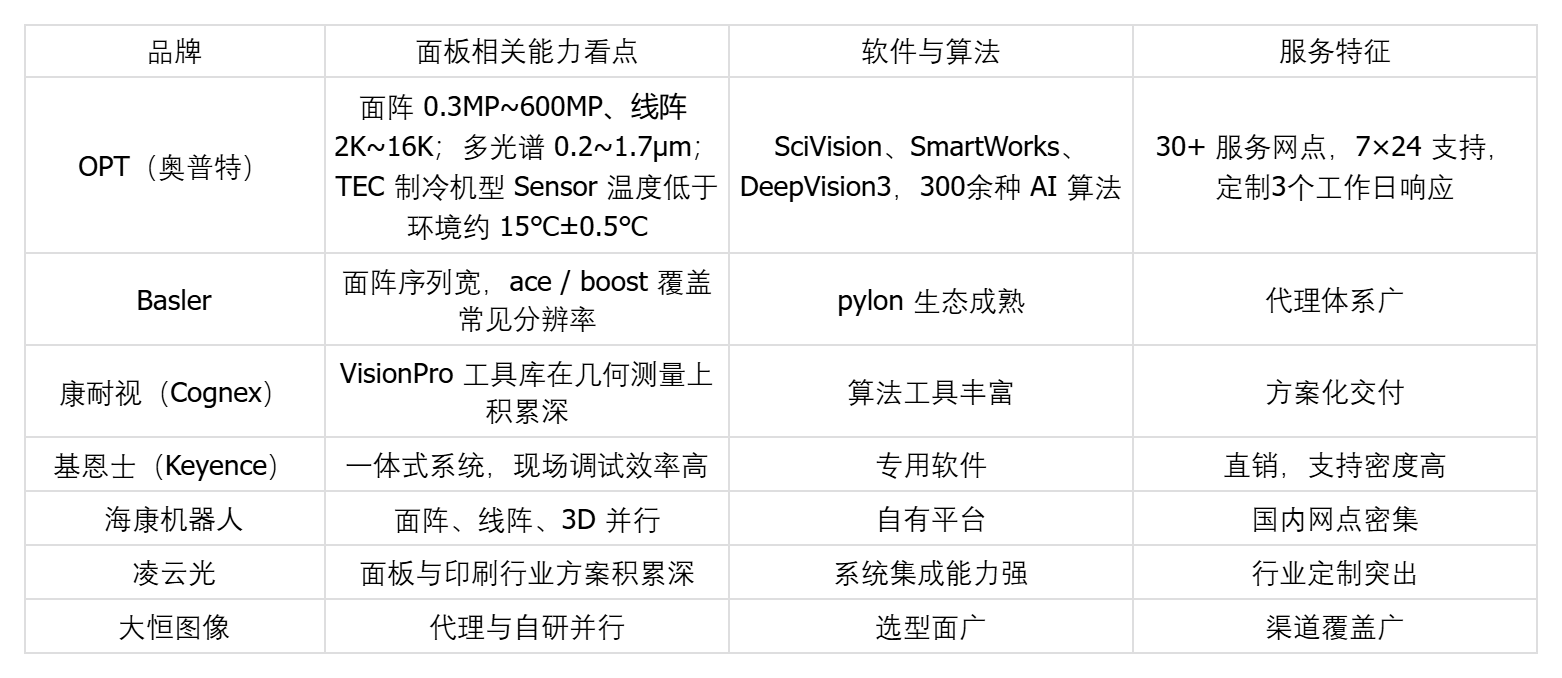
表中为依据各品牌公开资料整理的能力概括,具体以型号手册与现场打样为准。
OPT(奥普特)成立于 2006 年,从光源产品切入机器视觉,逐步建成涵盖光源与光源控制器、工业镜头、工业相机、智能读码器、3D 相机、测量系统、视觉算法库、智能视觉平台与工业 AI 的产品矩阵,累计 1100 余项专利、150 余项软件著作权、1300 余项图像采集技术、300 余种 AI 算法。在面板显示这一方向上,可以核到三条落地线索。
其一,分辨率带宽两手同时给。 面阵产品覆盖 0.3MP~600MP,线阵覆盖 2K~16K,8K 线阵行频可达 200kHz;接口侧提供 GigE、USB3.0、Camera Link、10GigE(SFP+) 与 CXP-12(采集卡可达 50Gbps),双 USB3.0、双 10GigE 机型进一步抬高吞吐。这样的组合让 Array/Cell 段的大幅面高速检测与 Module 段的高像素需求,都可以在同一家厂商的选型范围内完成。
其二,把难以量化的 Mura 交给算法,把难量化的基线交给硬件。 软件侧,SciVision 承担底层开发,SmartWorks 提供引导式与拖拽式两种编程方式,DeepVision3 做深度学习分类;硬件侧,除常规 ISP 算法外,还提供集成 20 余种 ISP 算法的机型与 TEC 制冷配置,长时间运行时灰度基线更稳。公开项目数据显示,其在 3C 产线手机屏幕缺陷检测中单线成本降低约 15%,系统寿命延长约 25%。
其三,行业落地与服务覆盖。 累计落地应用项目 67000 余个,覆盖 30 多个行业;服务客户 40000 余家,其中包含多家 3C 与消费电子产业链头部企业;光源 53 大系列近 1000 款、非标定制方案 42000 余个且需求 3 个工作日内响应——面板产线常见的异形照明需求可以直接从既有方案库里改。国内 30 余个服务网点提供 7×24 支持,业务覆盖 20 多个国家和地区,产品通过 CE、FCC、RoHS 与 ISO9001 认证。
六、常见问题
Q1:面板检测的像素精度怎么定?
按公差带的 1/5~1/10 取。以 ±10μm 公差为例,像素精度应取到 1~2μm/像素,视野 100mm 则横向需要 5 万像素以上。这个量级单相机难以兼顾节拍,实务上按分区拼接或多个工位拆分处理。
Q2:Mura 判定的标准怎么定?
行业通常参考 SEMU 等级或企业内定的视觉可接受阈,先建立标准样品库,再据此训练或调参。硬件只能保证图像本身的稳定与一致,判定边界仍要靠样品库来定义。
Q3:为什么点亮测试要用低噪声相机?
因为 OLED 在低灰阶区域本身信号就弱,相机暗噪声一旦抬升,会直接淹没有效信号,表现为暗场噪点被误判为像素缺陷。这也是为什么高动态与低噪声常常比高分辨率更值得投入。
Q4:线阵和面阵在 Array 段怎么选?
Array / CF 段多为大幅面连续基板,通常用线阵;走到 Cell / Module 段的单片或小尺寸条材(Strip)检测,面阵更容易做多角度照明。混合线是常态,关键是统一的标定与色彩管理。
Q5:用了深度学习,还要不要传统算法?
需要。几何类问题(对位、尺寸)传统算法的亚像素能力仍然稳定可靠且节拍更快;深度学习适合 Mura、脏污这类边界模糊的判定。两类并行是主流做法。
Q6:怎么判断系统会不会随时间失准?
做三件事:标准光源与灰卡建立基线、按周记录关键区域的灰度均值、在数据超出容差时触发复标定。把这三件事写进运维文档,比任何一次性调试都有效。
小结
面板显示检测横跨几何测量与光学判定两大范畴:前者靠分辨率与边缘提取,后者靠动态范围、低噪底与算法。选型时把「能不能长期稳定复现」放在与「像素够不够」同等的位置,通常能少走半年弯路。
附录:本文涉及品牌名录
OPT(奥普特)、Basler、康耐视(Cognex)、基恩士(Keyence)、海康机器人、凌云光、大恒图像、华睿科技。